导语:高阶自动泊车快速普及,传统超声波雷达的性能短板日益凸显。基于国产卓胜微MXD2710 芯片的 UWB 泊车雷达解决方案,以厘米级三维感知、车壳内置安装、硬件功能复用,为智能汽车带来泊车近场感知全新选择。
近些年,高阶自动泊车、记忆泊车已经成为新能源汽车的标配功能。但很多车主都遇到过倒车的尴尬:低矮路沿、地锁、地库悬空横杆检测不到,车辆发生剐蹭;雨雪、低温环境雷达乱报警;保险杠密密麻麻的雷达开孔,破坏整车外观一体感。这一切的根源,来自传统超声波雷达与生俱来的技术天花板。
超声波依靠声波探测,探测距离有限,无法输出高度、角度信息,对低矮、悬空、细小目标识别能力差,探头必须裸露开孔,很难满足下一代智能泊车的需求。而UWB 超宽带雷达,被行业视作替代超声波雷达的下一代泊车感知路线。今天我们就来拆解基于卓胜微 MXD2710 的 MXD UWB 泊车雷达完整解决方案,看看国产 UWB 芯片如何解决泊车场景的痛点。
UWB 对比超声波雷达,四大核心优势
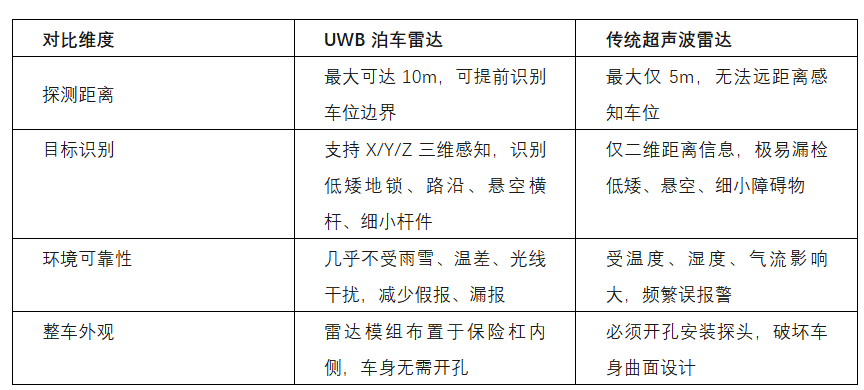
依托纳秒级超宽带脉冲信号,UWB 可以输出三维点云数据,不只是判断 “有没有障碍物”,更能知道障碍物多远、多高、在哪个角度,真正理解周边泊车环境。
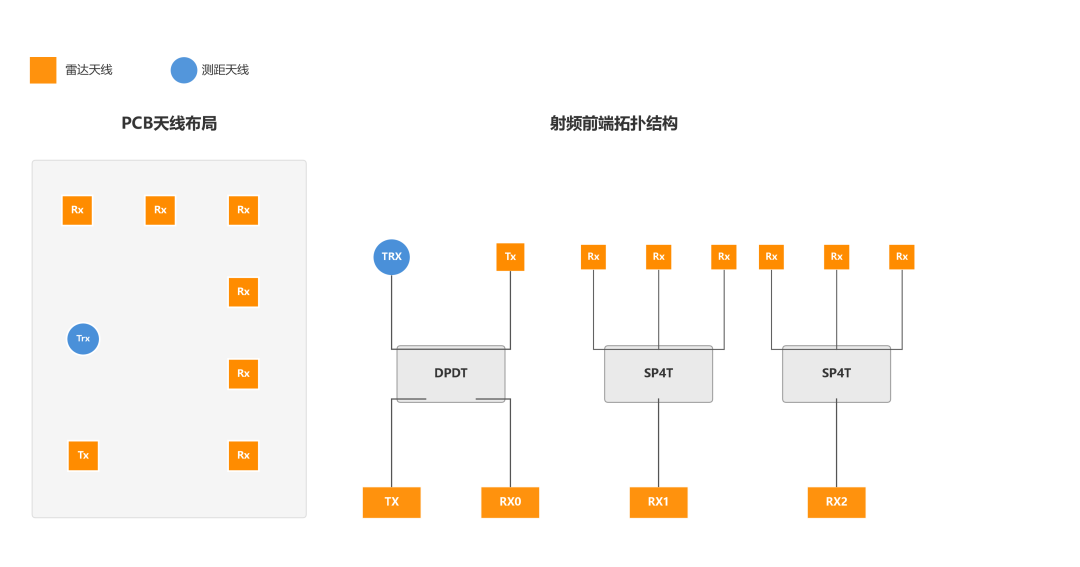
图1 卓胜微泊车方案天线拓扑(图中所用开关均为卓胜车规UWB开关)
MXD2710 UWB 泊车雷达关键硬件指标
整套方案基于卓胜微 MXD2710 UWB芯片+MXDQ8741 SP4T芯片+MXDQ8546 DPDT芯片开发,单雷达核心实测指标如下:
最近探测距离:动态 15cm / 静态 20cm
最远探测距离:动态>6m
三维定位精度(X/Y/Z):小于±5cm
视场角:水平 ±60°,竖直 ±50°
最大不模糊速度:18km/h,适配自动泊车低速场景
点云上报频率:20Hz;位置输出频率 5Hz
内存占用135K,MXD2710有384K SRAM,可将数据放在芯片端处理。
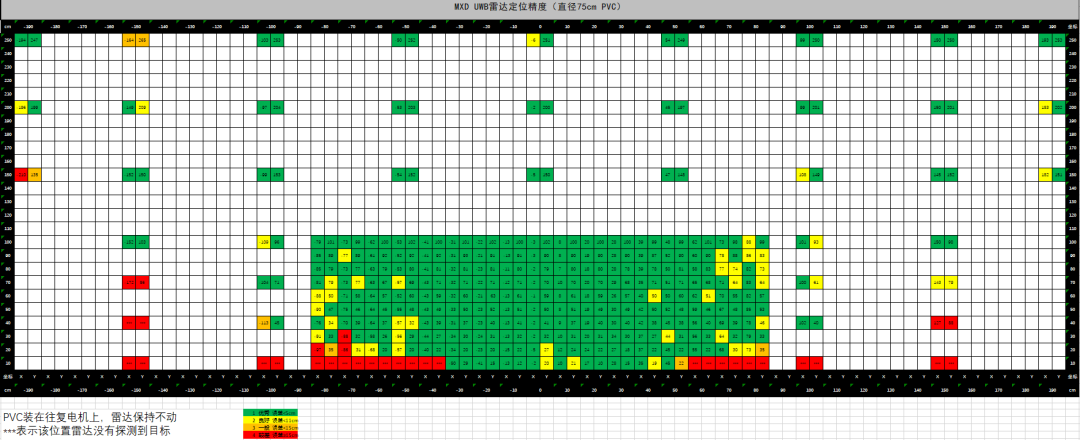
图2 某Tire1的单雷达PVC测试结果
整套车尾方案采用四颗 UWB 雷达部署在车尾保险杠,雷达之间相距约1m,安装离地高度约60cm;四颗雷达通过CAN总线做时间同步,发波周期互相错开,规避雷达之间互相干扰,单雷达多天线完整发包间隔1.92ms,保障测速性能。即便在两颗雷达视场交叉的弱覆盖盲区,也可以依靠多雷达协同测距,补齐车尾全域感知覆盖。
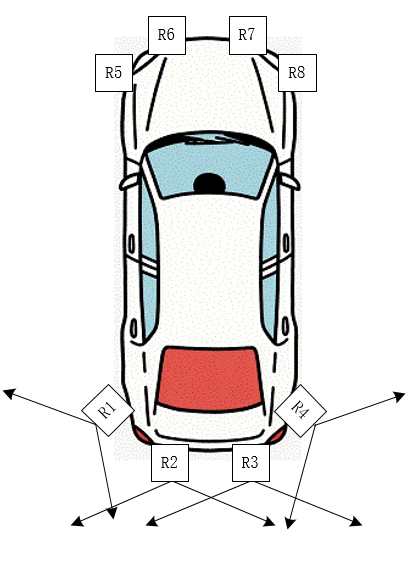
图3 UWB泊车系统方案
实测验证:覆盖泊车全场景障碍物
泊车方案做了大量实场景测试,覆盖地库泊车绝大多数典型障碍物:
1.高立柱PVC杆(1m):稳定输出三维点云,距离角度误差小;
2.低矮地障、地锁(5‑30cm):可以识别十几厘米马路牙子、地锁,解决超声波雷达低矮目标漏检老大难问题;
3.井盖、地面路面:区分地面杂波与真实障碍物,通过三维特征区分地面与障碍;
4.悬空障碍物:具备竖直维度感知能力,可以识别横杆类悬空目标;
5. 静态场景(车和障碍物均静止)角度实测表现:
1m 距离:有效检测角度约 ±50°
1.5m 距离:有效检测角度约 ±40°
2m 距离:有效检测角度约 ±20°
随距离增加,静态场景障碍物可检测角度范围收缩,这也是 UWB 泊车雷达工程化需要重点标定优化的点。
工程 Know‑how:UWB 泊车落地必须面对的现实挑战
从芯片原型到车规量产,UWB 泊车雷达还有诸多工程难点,这套方案也沉淀出宝贵的实践经验:
1.井盖等地面金属物会产生多余杂点,我们认为竖直方向需要至少4阵元(角度分辨率约28°),才能有效区分地面目标,避免虚警误报;
2.整车其他 UWB 节点(数字钥匙)会带来射频互相干扰,需要时序隔离;
3.发波周期直接约束最大不模糊速度,收发脉冲时间不能过长;
4.原始回波数据量大,对芯片存储空间提出要求,市场上常见的车规UWB芯片大多只有256K SRAM,很难满足泊车雷达应用需求;
行业展望:UWB 不是简单替代,是感知体系的补充升级
当下行业热议 “UWB 干掉超声波雷达”,但从工程实践来看,UWB 泊车雷达不是简单的直接替换。
优势
厘米级三维点云,获得高度、角度信息;
保险杠内藏式安装,整车造型设计自由度大幅提升;
硬件可和 UWB 数字钥匙硬件复用,一套硬件兼顾数字钥匙 + 泊车感知 + 哨兵雷达,摊薄 BOM 成本。
现存约束
静态场景远距离下视场角收缩,近距离杂波抑制、保险杠内金属干扰需要大量标定;
多雷达同步、整车其他 UWB 设备射频干扰需要整车级统筹设计;
车规级可靠性、功能安全、诊断体系还需要持续迭代完善。
未来,UWB 泊车雷达更适合和摄像头、环视视觉做融合:视觉输出物体语义类别信息,UWB 输出近场高精度测距测高的几何信息,两者形成能力互补。视觉擅长分辨 “这是地锁、井盖还是路沿石”;UWB 精准给出障碍物三维位置坐标,二者结合给到泊车控制器做路径决策。
总结:卓胜微 MXD2710 这套 UWB 泊车雷达方案,完成从芯片、硬件、算法到多场景实测的完整闭环,方案已获得部分头部主机厂项目定点,标志国产UWB芯片正式向泊车感知商用落地迈进。
互动话题:你觉得未来汽车会彻底取消超声波雷达,全面走向 UWB 近场感知吗?欢迎评论区留言讨论。